人の行動を,どう支えるのか
私たちが利用するシステムは,単に高い性能を持つだけでなく,人の認知や行動の特性を踏まえて設計されることが重要です.本研究室では,人がどのように情報を受け取り,判断し,行動するのかを考慮しながら,人の行動を自然に支援するインタフェースや,人とロボットが協調するシステムの研究を行っています.強制的に行動を変えるのではなく,利用者自身の判断を尊重しながら,より望ましい行動へと導く仕組みの実現を目指しています.
WHAT WE STUDY
Support interface using visual and auditory cues to encourage standing on both sides of an escalator.
Behavior Change Interface
行動変容インタフェース
人の行動を変えるために,必ずしも明示的な指示や強制が必要とは限りません.本研究室では,視覚・聴覚情報などを利用して,人が自ら行動を選択する際に自然に働きかけるインタフェースを研究しています.
その一例として,エスカレーター利用時の片側集中を緩和するため,混雑状況に応じて空いている側を視覚・聴覚的に提示し,利用者の両側立ちを促すシステムを開発しています.実環境での実験を通して,インタフェースによる働きかけが人の立ち位置や行動にどのような影響を与えるのかを検証しています.
Interactive IoT for Well-Being
日常生活を支えるインタラクティブIoT
人の行動や心理に働きかける対象は,ロボットや画面上のインタフェースだけではありません.本研究室では,植物の育成という日常的な活動に着目し,利用者と身近な環境との関わりを支援するIoTシステムについても研究してきました.
その一例が,認知症予防を目的として開発した植木鉢型IoTデバイスFamileafです.Famileafは,植木鉢にマイクロコンピュータとセンサを組み込み,水やりや周囲の環境変化を検出すると,植物から利用者へ語りかけるようなコメントをSNSへ投稿します.これにより,通常の植物育成では得にくい即時的なインタラクションを生み出し,植物への愛着や関わり方にどのような変化が生じるかを検討しました.
Example of interaction in which Famileaf responds with a “Thank you” message after watering.
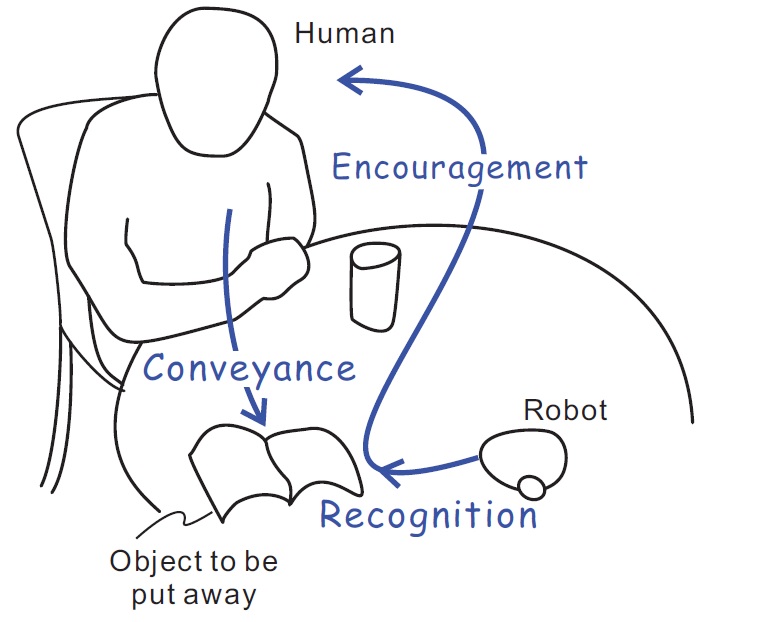
Robot-mediated interaction for encouraging tidying behavior.
Human-Robot Interaction
人とロボットのインタラクション
ロボットが人の生活環境で活動するためには,目的を達成するだけでなく,人の意図や行動を考慮しながら適切に関わることが求められます.本研究室では,片付け支援などの日常的な場面を対象として,ロボットからの働きかけが人の認知や行動に与える影響を調べ,人とロボットが自然に協調できるインタラクションの設計を研究しています.
RELATED PUBLICATIONS
- 武田怜香,郷古 学, “音と映像でエスカレーターの両側乗りを促すシステムの開発と評価,” 第16回仕掛学研究会, (2026-2).
- Nagisa Ishizumi and Manabu Gouko, “Famileaf: Flowerpot Robot for Dementia Prevention,” 2019 International Symposium on Intelligent Signal Processing and Communication Systems (ISPACS 2019), O14-2, Taipei, Taiwan, (2019-12).
- Akihiro Ogasawara and Manabu Gouko, “Determining the Most Effective Way of Ensuring a Tidying-Up Behavior: Comparison of Effects of Reminders Using Oral Instruction, Posters, and Robots,” Journal of Advanced Computational Intelligence and Intelligent Informatics. vol. 24, no. 4, pp. 543-548, 2020.
- 郷古 学, 金 天海, “テーブル上の物体の片付けを促すためのロボットの振る舞い,” 人工知能学会論文誌, Vol. 32, No. 5, pp. E-H31_1-8, 2017.