知るために,どう動くのか
人や動物は,環境から与えられる情報を受動的に受け取るだけでなく,よりよく理解するために自ら視点や行動を変えています.本研究室では,ロボットが未知の環境に対して自ら働きかけ,行動を通して必要な情報を獲得する「能動知覚」に着目しています.物体を識別するための探索行動の獲得や,移動しながら環境を分節化・モデル化する手法などを通して,知覚と行動が相互に影響しながら形成される知能の仕組みを研究しています.
WHAT WE STUDY
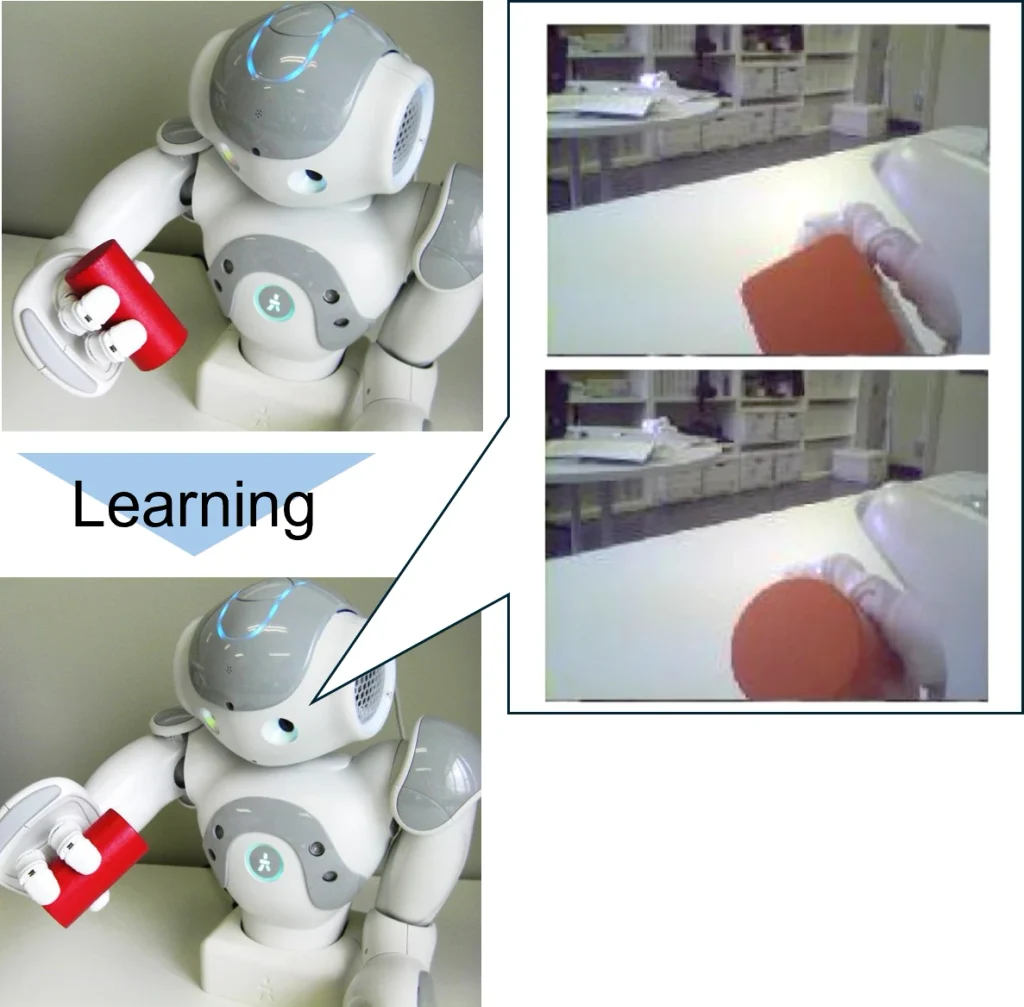
Learned exploratory behavior for object recognition
Learning Exploratory Behavior for Object Recognition
物体識別のための探索行動の学習
物体を正しく識別するためには,ただ対象を見るだけでなく,「どこを見れば必要な情報が得られるか」を選ぶことが重要です.本研究室では,ロボットが物体を識別するために有効な観測位置を,強化学習によって自ら獲得する研究を行ってきました.
ヒューマノイドロボットを用いた実験では,学習前には観測すべき場所が定まっていなかったロボットが,学習後には四角柱と円柱の違いが顕著な断面部分を積極的に観察する行動を獲得しました.このように,ロボット自身が「知るためにどこを見るか」を学習することで,知覚と行動を結びつけた物体認識を実現します.
Learning Exploratory Behavior for Environmental Understanding
環境理解のための探索行動の学習
未知の環境を理解するためには,ロボットが単に移動するだけでなく,環境から有効な情報を得られるように「どのように動くか」を学習することが重要です.本研究室では,ロボット自身が環境を探索するための行動を,強化学習によって獲得する研究を行ってきました.
実験では,学習前には部屋の中を不規則に移動していたロボットが,学習後には壁の周囲で細かな旋回を繰り返しながら,部屋全体を周回する探索行動を獲得しました.このような行動によって,壁やコーナーなど環境の特徴を継続的に観測し,その後の環境理解やモデル獲得に利用できる情報を集めることができます.
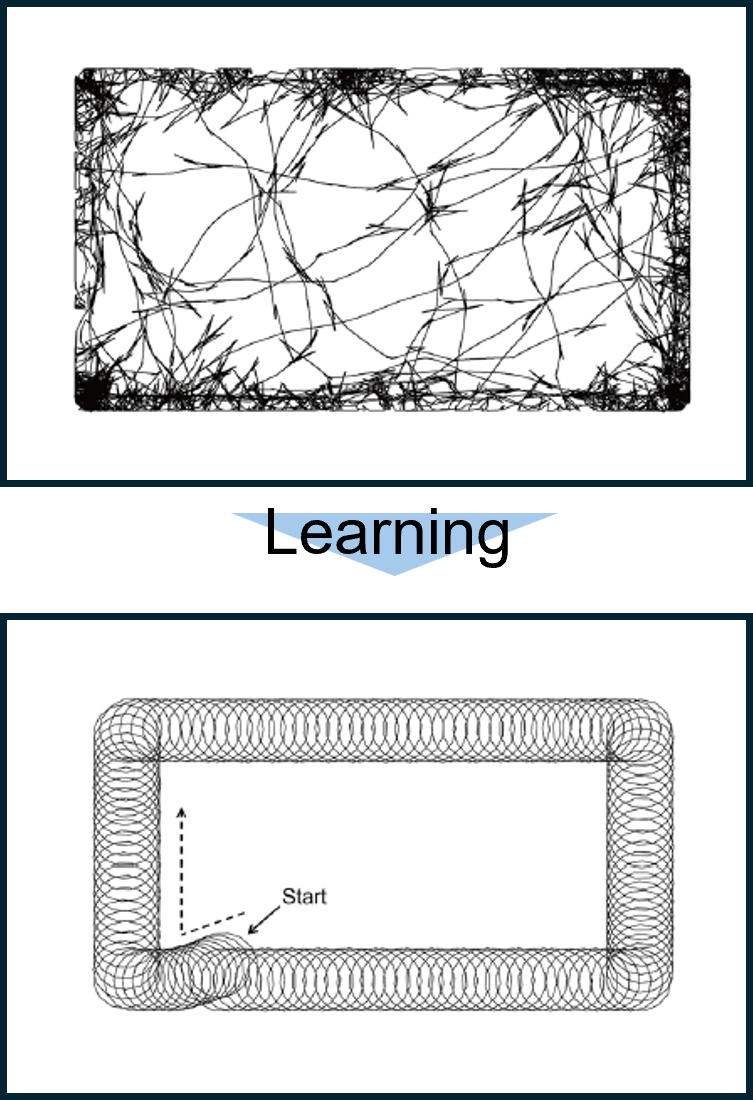
Robot trajectories before (top) and after (bottom) learning. After learning, the robot explores the entire room along the walls.
RELATED PUBLICATIONS
- Manabu Gouko, “Autonomous Learning of Exploratory Behavior for Environmental Modeling in Mobile Robots,” International Journal of Intelligent Robotics and Applications, Vol. 9, Issue 2, 2025, DOI : https://doi.org/10.1007/s41315-025-00491-x.
- Chyon Hae Kim, Yusuke Kon, Ricardo Navarro, Manabu Gouko, Yuichi Kobayashi, “Effective Reward Function in Discernment Behavior Reinforcement Learning based on Categorization Progress,” Proceedings of 2016 IEEE-RAS International Conference on Humanoid Robots (Humanoids 2016), pp.300-305, Cancun, Mexico, (2016-11).
- Manabu Gouko, Yuichi Kobayashi, Chyon Hae Kim, “Online exploratory behavior acquisition model based on reinforcement learning,” Applied Intelligence, vol. 42, issue 1, pp.75-86, 2015, DOI:10.1007/s10489-014-0567-4.